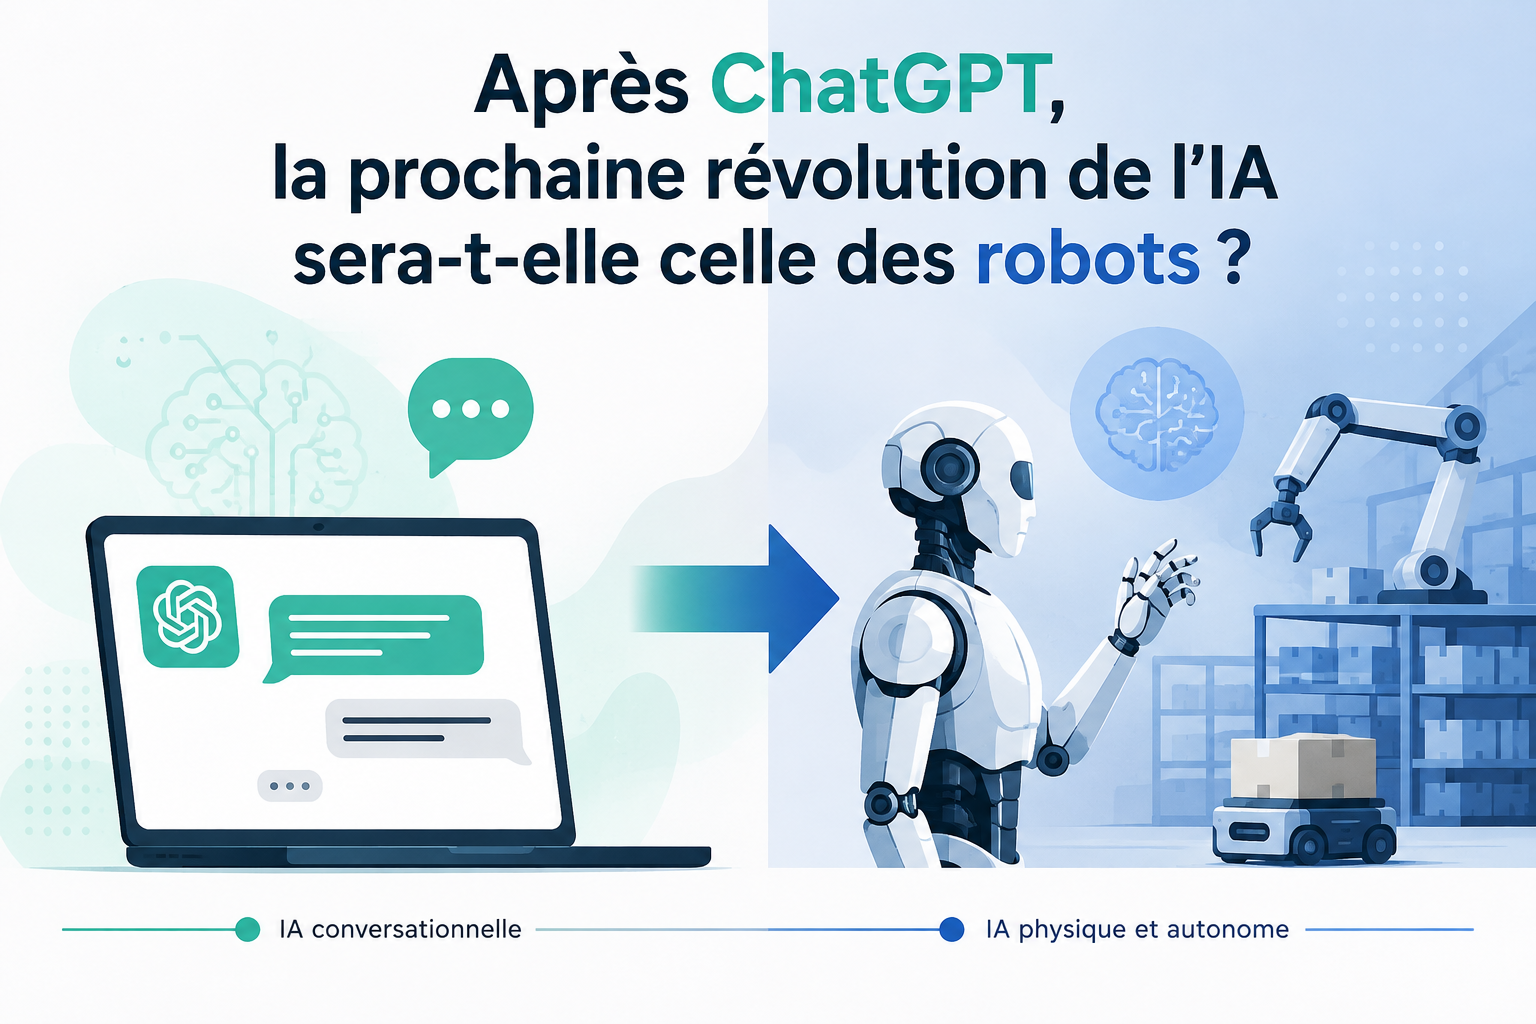
D’abord, la question des robots intelligents Claude dépasse le simple ajout d’un chatbot à une machine. Vous allez comprendre ce que ce type de modèle peut vraiment apporter, et ce qui reste hors de portée. L’enjeu est concret : transformer des consignes en actions utiles, sans mettre en danger personnes et biens.
Cependant, un robot autonome doit aussi voir, se localiser et contrôler ses moteurs en temps réel. Il lui faut donc des capteurs, des logiciels de planification, des tests en simulation et des garde-fous. C’est là que se joue la différence entre une démo, un prototype et un déploiement fiable.
Claude peut-il vraiment rendre les robots plus intelligents ?
Parler de robots intelligents Claude peut prêter à confusion. Claude est d’abord un modèle de langage. Il traite des mots, produit du texte et suit des consignes écrites. Or un robot autonome doit aussi percevoir, se déplacer et manipuler des objets.
Cependant, une IA conversationnelle peut déjà améliorer l’interface entre humains et machines. Elle peut reformuler une demande ambiguë, poser des questions et confirmer un objectif. Elle peut aussi aider à décomposer une tâche en étapes simples. Par exemple, elle peut proposer un ordre d’actions et des vérifications avant chaque étape.
Pourtant, de meilleurs dialogues ne suffisent pas à faire naître un robot fiable sur le marché. Entre une réponse bien formulée et une action physique, il manque plusieurs couches techniques. De plus, la robotique exige une robustesse élevée, même quand l’environnement change. C’est là que l’écart se creuse entre IA générative et robotique “incarnée”.
De quelles briques un robot autonome a-t-il besoin ?
Un robot autonome ressemble moins à un chatbot qu’à une chaîne complète de logiciels et de matériel. D’abord, il lui faut des capteurs. Caméras, lidars, micros ou capteurs de force servent à observer le monde. Ensuite, il faut interpréter ces signaux avec de la vision par ordinateur et de la détection d’objets.
Vient alors la compréhension de l’espace. Le robot doit se localiser et construire une carte, même partielle. Il doit aussi estimer ce qui bouge et ce qui peut tomber. Puis il faut planifier une action, choisir une trajectoire et éviter les obstacles. Enfin, le contrôle moteur transforme le plan en mouvements précis, malgré les frottements et les imprévus.
Une IA générative peut s’insérer à plusieurs endroits. Elle peut traduire une demande en objectifs et contraintes. Elle peut aussi proposer un plan “haut niveau” et ajuster ce plan selon les retours capteurs. En revanche, une commande préprogrammée reste souvent plus sûre dans un cadre fixe. Elle fait moins d’erreurs, mais elle s’adapte moins.
Pourquoi comprendre une consigne ne suffit pas à agir
Un robot doit relier les mots à des choses réelles. “Prends la tasse” suppose d’identifier la bonne tasse, d’estimer sa position et de choisir une prise. Ensuite, il faut gérer des contraintes physiques. La tasse peut glisser, être fragile ou cachée.
De plus, la perception peut se tromper. Une ombre peut ressembler à un objet, ou un reflet peut masquer un bord. Or une erreur de raisonnement n’a pas le même coût qu’une erreur de mouvement. Si le robot agit, il peut casser, renverser ou blesser.
Où les robots capables de raisonner peuvent-ils être utiles ?
Des robots plus adaptables peuvent apporter de la valeur là où les tâches varient. En industrie, ils peuvent aider sur des opérations qui changent selon les séries. En logistique, ils peuvent gérer des exceptions, comme un colis mal placé. En recherche, ils peuvent explorer des environnements difficiles, tout en dialoguant avec les opérateurs.
Par ailleurs, l’assistance est souvent citée, mais elle reste la plus exigeante. Un domicile est plein d’objets différents, de sols irréguliers et d’imprévus. Un hôpital ajoute des contraintes de sécurité et de confidentialité. À l’inverse, un entrepôt ou une usine peut standardiser les bacs, les zones et les règles. Cette différence change tout pour l’autonomie.
Il faut aussi distinguer les niveaux de maturité. Une démonstration peut être impressionnante, car elle est préparée. Un prototype peut fonctionner, mais seulement avec une équipe proche. Ensuite vient l’expérimentation encadrée, avec des limites claires. Le déploiement à grande échelle demande, lui, une fiabilité répétable et une maintenance maîtrisée.
Quels freins restent à lever pour des robots sûrs ?
Le premier frein tient aux erreurs des modèles de langage. Ils peuvent produire une réponse plausible mais fausse. Dans un robot, cette “hallucination” peut devenir une action dangereuse. Il faut donc des garde-fous, comme des règles, des vérifications et des confirmations avant des gestes risqués.
Ensuite, les contraintes matérielles pèsent lourd. La perception et le contrôle exigent du calcul, donc de l’énergie et du refroidissement. Or un robot mobile a une batterie limitée. De plus, les capteurs se salissent, les moteurs s’usent et les pièces se dérèglent. La fiabilité se joue sur des mois, pas sur une démo.
Enfin, la sécurité des personnes et la responsabilité juridique limitent l’autonomie. Il faut définir qui supervise, qui valide et qui répond en cas d’accident. La traçabilité des décisions devient aussi cruciale, surtout dans les secteurs sensibles. De plus, les robots collectent des images et des sons. Il faut donc protéger les données et réduire ce qui est stocké ou transmis.
Les robots intelligents Claude pourraient mieux comprendre vos demandes et préparer certaines actions. Cependant, leur arrivée dépend aussi des progrès en perception et en contrôle des mouvements.
Ensuite, chaque décision devra être validée dans des situations imprévues, sous supervision humaine. Sans cette preuve de sécurité, les démonstrations resteront plus rapides que les déploiements réels.